- VRM は PWM、インダクタ、コンデンサを使用して 12V を安定した低電圧に調整します。実際の位相が増えるとリップルと熱が低減します。
- アナログ PWM は非常に高速な応答を提供しますが、デジタル PWM は複雑さを犠牲にしてテレメトリと高度な制御を追加します。
- アナログとデジタル: ADC/DAC と PWM はセンサーとアクチュエーターを接続します。選択は信号、精度、ノイズ、コストによって異なります。
- 業界では、アナログ I/O モジュールが連続変数を測定し、デジタル I/O モジュールがバイナリ状態を堅牢に管理します。
VRMはしばしば見過ごされがちですが、特にオーバークロック時やCPUとグラフィックカードの性能を限界まで引き出す際に、PCを安定動作させるための電気的な心臓部です。この記事では、VRMの役割、動作原理、そしてアナログかデジタルかを問わず、PWM制御が安定性、温度、コンポーネントの寿命にどれほど大きな違いをもたらすのかを解説します。
VRMの概念を説明するだけでなく、アナログ信号とデジタル信号の違い、ADC/DACを用いた変換方法、回路基板やマイクロコントローラ(Arduinoなど)におけるPWMの役割、そしてこれらすべてがI/Oモジュールを備えた産業環境に与える影響についても解説します。さらに、レーザーディスクとDSDにおけるパルス幅変調をめぐるオーディオ愛好家の議論についても明確にします。これらは技術的には共通点があるものの、根本的な性質が異なるため、しばしば混同されがちです。
VRM とは何ですか? どのようにして電圧を調整するのですか?
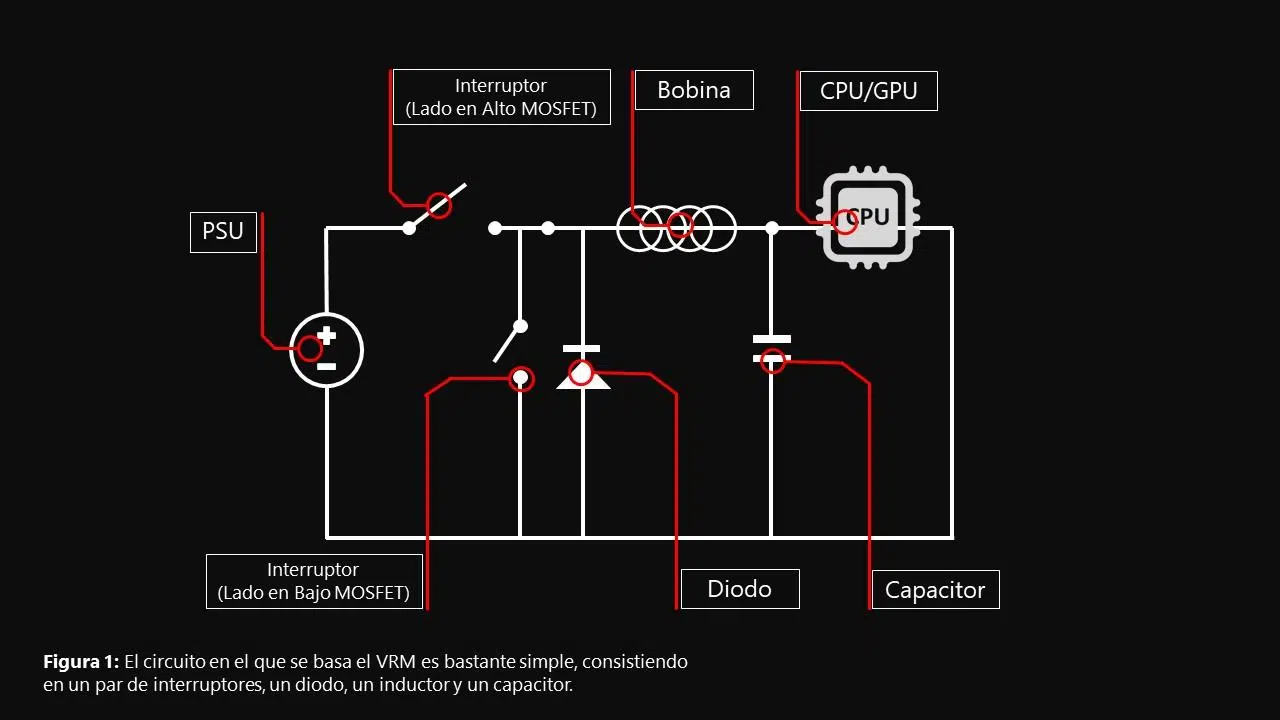
VRMは電圧レギュレータモジュールの略で、電源からの12V入力を、CPU、メモリ、GPUが必要とするクリーンで安定した低電圧に変換する役割を果たします。これは、MOSFETを使用して入力接続を交互に切り替える降圧コンバータと、インダクタとコンデンサで平滑化された電圧によって実現されます。
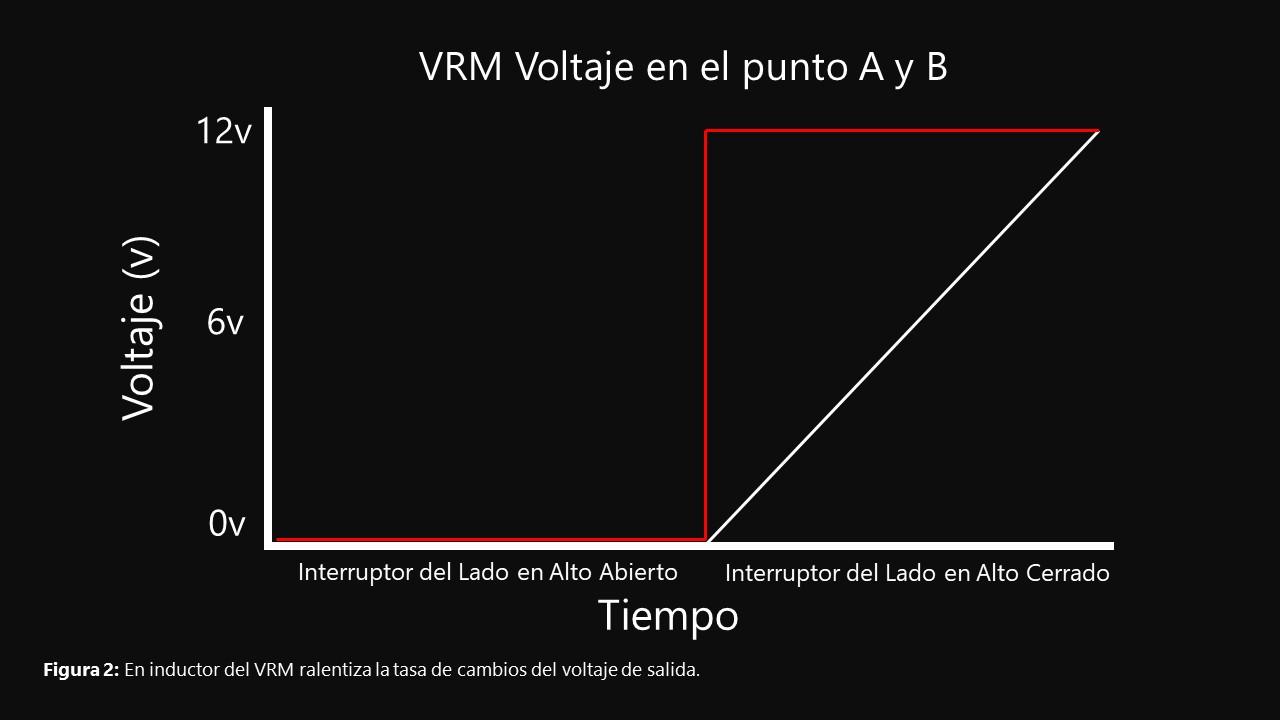
シンプルな単相設計では、非常に高速にスイッチングするハイサイドMOSFETとローサイドMOSFETがあります。ハイサイドが導通すると、インダクタに12Vの電圧がかかり、電流が増加し、磁気コアにエネルギーが蓄積されます。この同じ磁場は、最初は電流に抵抗するため(レンツの法則)、出力電圧は急激に上昇するのではなく、徐々に上昇します。
コントローラがMOSFETをオフにしてローサイドに切り替えると、インダクタは蓄積されたエネルギーを放出し、出力方向への電流の流れを維持します。この際、コンデンサがバッファとして働き、波形の落ち込みを「埋める」ことで電流の流れを助けます。このインダクタとコンデンサの組み合わせにより、パルス列はほぼ連続的で安定した電圧に変換されます。
鍵となるのはPWMデューティサイクルです。パルスが時間の半分だけ12Vでアクティブ状態を維持すると、平均値は6Vに近づきます。デューティサイクルを10~15%程度に下げると、最新のプロセッサで一般的な1,1~1,4Vが得られます。PWMコントローラチップ(PMIC)は、このデューティサイクルとそのタイミングを決定し、出力を測定してリアルタイムで調整する役割を担っています。
この制御は単純なものではありません。インダクタは電流の流れを徐々に遅くし、最終的には抵抗力を停止させる磁場を生成し、コンデンサは充放電を繰り返すことで電圧のピークと谷を平滑化します。その結果、高感度集積回路に適した「クリーンな」電圧が得られます。このフィルタリングがなければ、プロセッサは数百万個のトランジスタを安定して駆動できないようなパルスの「はしご」状の波形を受け取ることになります。
マルチフェーズVRM、ダブラー、フェーズマーケティング
電圧リップルを低減し、ストレスを分散させるために、メーカーは複数のコンバータを並列に接続し、互いにオフセットして配置します。多相VRMは、各段を交互に動作させることで、一度に1つの段だけが「充電」され、残りの段は「放電」されるようにします。これにより、電流スパイクが最小限に抑えられ、過渡応答が改善され、温度が低下します。
さらに、各フェーズの平均電流が少なくなるため、 MOSFET、インダクタ、コンデンサにかかるストレスが軽減されるという利点もあります。これにより、より効率的な部品の使用が可能になり、寿命が延び、多くの場合、安定性を損なうことなく全体のコストを削減できます。持続的なオーバークロックにおいては、堅牢な電源段が負荷時の安定性に大きな違いをもたらします。
しかし、光るものすべてが「より多くの実相」であるとは限りません。いわゆるダブラーは、仕様書に8、12、または16の「相」を記載している場合でも、実際にはアクティブなコントローラの数が半分しかない場合があります。この方式では、各実相は2回に1回しかアクティブにならないため、視覚的には「ポイント」の数が2倍になりますが、分岐あたりの実効周波数は低下します。
もう一つの設計上の工夫は、ハードウェアを複製しつつ、位相シフトを一切加えずに同じパルスで2つの位相を励起するというものです。これにより電流ストレスは軽減されますが(並列接続されるシリコンが増えるため)、真のインターリーブ方式ほどリップルは改善されません。それ自体は悪いアプローチではありませんが、メーカーが「X+Y」位相を謳っている場合、実際に何を購入しているのかを理解することが重要です。
マーケティング用語では、16+2 や 12+1 という表記を目にした場合、最初の数字は通常CPU フェーズ、2 番目の数字はメモリ モジュールまたはその他のレールを指します。CPU VRM ステージはソケット周辺に配置され、多くの場合ヒートシンクの下にあります。メモリ ステージは DIMM スロットの隣にあります。PWM コントローラがネイティブ出力を 4 または 8 個しかサポートしていない場合、「16」は通常、出力が 2 倍になることを意味します。この構成では、実際の各フェーズは 2 回おきにアクティブ化され、視覚的には「ポイント」の数が 2 倍になりますが、レールあたりの実効周波数は低下します。
VRM制御におけるアナログPWMとデジタルPWM
すべてのVRMはフィードバックループを備えています。基準電圧(Vref)と設定された目標電圧(BIOS/UEFIなどから取得)があり、コントローラは測定された出力とこの目標電圧を継続的に比較し、負荷変動に関わらず電圧を目標値に近づけるようにPWMデューティサイクルを調整します。
これはアナログ比較またはデジタル制御を用いて実現できます。前者の場合、コンパレータとアナログ補償を用いることで、非常に高速な応答と、シンプルで堅牢かつ効果的な実装が可能になります。これらは優れた性能を発揮し、数十年にわたりその価値を証明してきました。
デジタルPWMコントローラでは、フィードバック信号がサンプリングされ、データとして処理され、デジタル基準値と比較されます。また、テレメトリ、温度監視、電圧プロファイル、電流制限など、プログラマブルロジックが導入されます。ただし、その代償として、複雑さ、コスト、そしてより繊細な設定が必要となります。
最新のマザーボードでは、このデジタル頭脳によって、動的なBIOS調整、センサーの読み取り、電源保護といった高度な「インテリジェンス」が実現されています。とはいえ、極めて低いレイテンシーとシンプルな信号経路という利点から、依然として高品質なアナログループベースの設計が好まれています。
アナログ回路であれデジタル回路であれ、重要なのはノイズ、リップル、オーバーシュートを抑制する、安定した適切な補償回路です。ユーザーにとっての実用上の違いは、負荷が急激に変化した際の安定性、より制御された温度、そして電圧崩壊を起こさずに高周波を維持できる能力に顕著に現れます。
アナログおよびデジタル信号、ADC/DAC、実践的なPWM、およびI/Oモジュール
アナログ信号は時間的に連続的で、ある範囲内の任意の値をとることができます。一方、デジタル信号は離散的でバイナリ(0/1)です。マイクロコントローラはデジタル信号しか理解できないため、センサーを読み取るにはADCを使用し、同等のアナログ出力を生成するにはDACまたはPWMを使用してアナログ信号を変換する必要があります。
Arduinoエコシステムにおいて、Unoは0~5VのTTLリファレンスを使用します。Unoの10ビットADCは、0Vを0、5Vを1023にマッピングし、ステップ幅は約4,883mVです。Dueは最大12ビット(0~4095)まで対応し、分解能が向上しています。また、アナログピンをデジタルピンとしても使用できるため、I/Oが限られている場合に便利です。
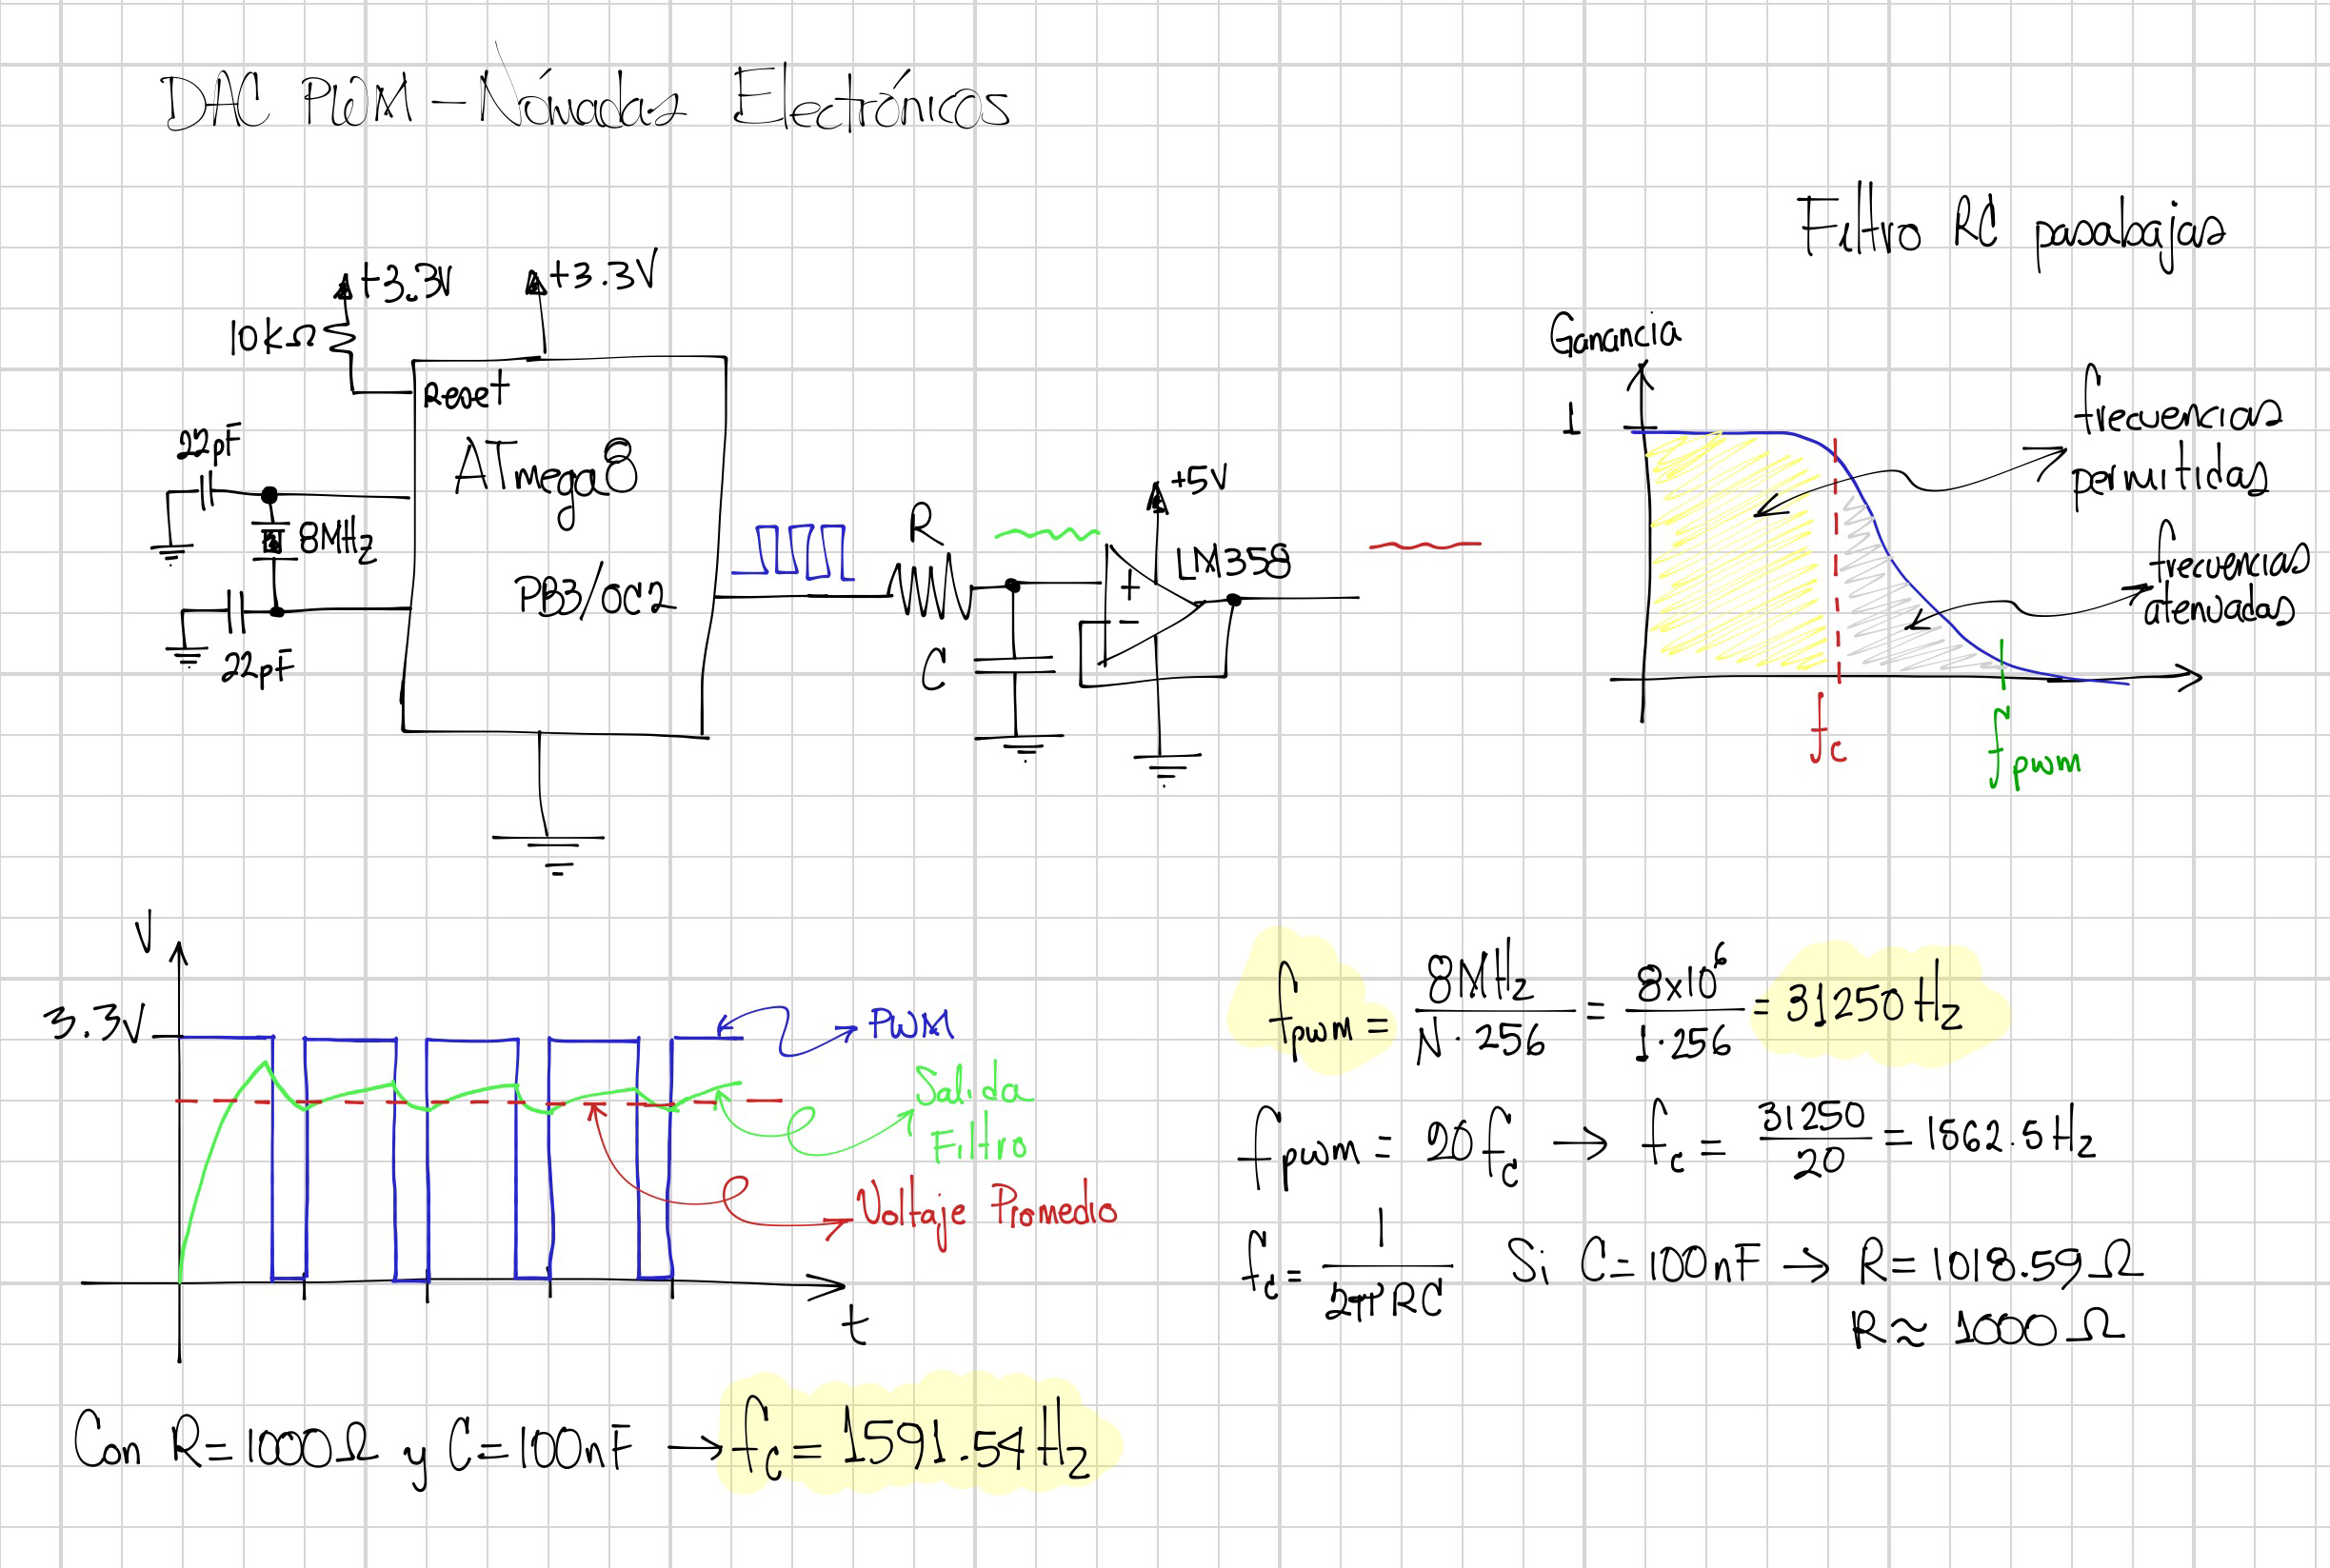
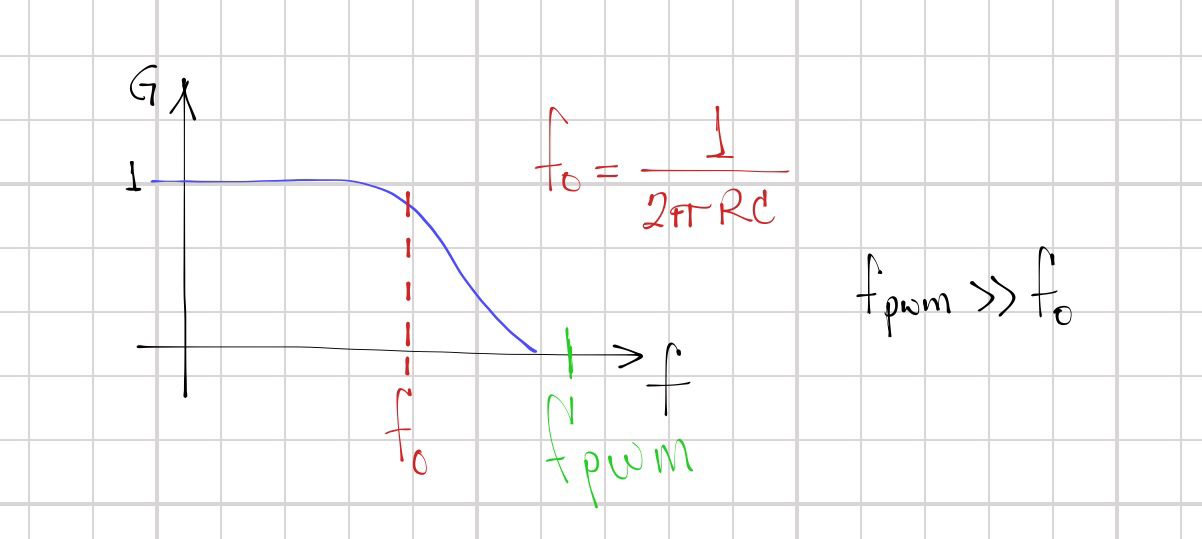
Arduino Unoには純粋なアナログ出力がないため、PWM(パルス幅変調)を用いてアナログ出力をエミュレートします。パルス幅変調は、各周期における出力の「ハイ」状態の時間を調整します。RC回路または負荷の慣性によってフィルタリングされた平均値は、アナログ電圧のように動作します。一般的なArduinoでは、周波数は約500Hzです(タイマーによって設定可能です)。
PWMと`tone()`関数を混同しないことが重要です。`tone ()`関数は周波数を変化させることで単純なオーディオ用の50%方形波を生成しますが、デューティサイクルは変化させません。一方、PWMはデューティサイクルを変調することで、照明、モーター、ペルチェ素子、スイッチング電源などの電力を制御します。また、フィルター処理された正弦波のような近似波形を「描画」するためにも使用できます。
一方、DACはパルスをフィルタリングすることなく、デジタルデータを直流電圧/電流に変換します。そのため、Arduino Dueには実際のDACが内蔵されており、例えば、マイクロコントローラから直接、よりクリアなオーディオや高精度なアナログ基準信号を生成することが可能です。
入出力(I/O)は貴重なリソースです。これを拡張するには、74HC4067(16アナログチャンネル)のようなマルチプレクサや、74HC595のようなシフトレジスタがあります。Mux Shieldタイプのシールドは、これら両方を組み合わせることで数十個の入出力を実現し、デジタルモードとアナログモードの両方を備えているため、複雑なプロトタイプにおいて非常に役立ちます。
研究室以外では、産業オートメーションにおいて、アナログおよびデジタルI/OモジュールがPLCに接続されます。アナログモジュールは、連続信号(VまたはmA)をコントローラのデジタル世界との間で変換し、デジタルモジュールはセンサーやアクチュエータの0/1状態を管理します。
アナログモジュールの代表的な用途
アナログモジュールは、温度、圧力、流量、液面レベルなどのデータを取得するために使用されます。センサーは連続変数を出力するため、PLCはそれを正確にサンプリングしてフィルタリングする必要があります。また、アナログ出力によってプロセスを詳細に制御する精密制御(比例弁など)にも使用されます。
熱電対または測温抵抗体(RTD)は温度に応じて変化する信号を送信します。モジュールはこの信号をデジタル化し、システムはリアルタイムでプロセス設定値を補正して設定値を維持します。同様に、圧力変換器または流量計は、物理量に比例した4~20mAまたは0~10Vの信号を提供します。
デジタルモジュールの代表的な用途
デジタルモジュールは、リミットスイッチ、押しボタン、バリアの状態(開閉状態、存在/不在)を読み取り、出力を切り替えてリレー、ON/OFFバルブ、アラーム、パイロットランプなどを作動させます。アナログ回線に比べて高速で堅牢であり、ノイズの影響を受けにくいという特長があります。
電磁弁や接触器など、「全か無か」の動作をする機器では、デジタル入出力が理想的です。さらに、電磁干渉(EMI)が大きい環境では、バイナリ信号の方が安定性が高く、信号処理も簡素化されます。
アナログとデジタルI/Oの選択方法
最初のフィルターは信号の種類です。大きさが連続的に変化する信号(温度や流量など)はアナログ信号、状態が2つしかない信号(存在/非存在など)はデジタル信号です。また、プロセスで求められる精度とリアルタイム応答性も考慮されます。
環境条件を考慮してください。アナログシステムはノイズ対策としてシールドとフィルタリングが必要ですが、デジタルシステムはノイズの多い環境にもより耐性があります。コストも忘れてはいけません。アナログモジュールは校正や調整が必要なため高価ですが、デジタルモジュールは通常、安価でシンプルです。
簡単なよくある質問
デジタル入力とアナログ入力の違いは何ですか?デジタル入力は0/1の離散的な状態を読み取りますが、アナログ入力は連続値を測定するため、きめ細かな制御のための粒度と詳細さを提供します。
アナログI/Oモジュールはどのような働きをするのでしょうか?連続信号をPLC用のデジタルデータに変換し、逆に比例変調が必要な場合はプロセスにアナログ出力を生成します。
デジタルI/Oモジュールは何をするものですか?バイナリのオン/オフ入出力を管理し、状態を監視したり、シンプルなデバイスを迅速かつ確実に動作させたりします。
レーザーディスクの「アナログ」PWMとオーディオのDSDに関するメモ
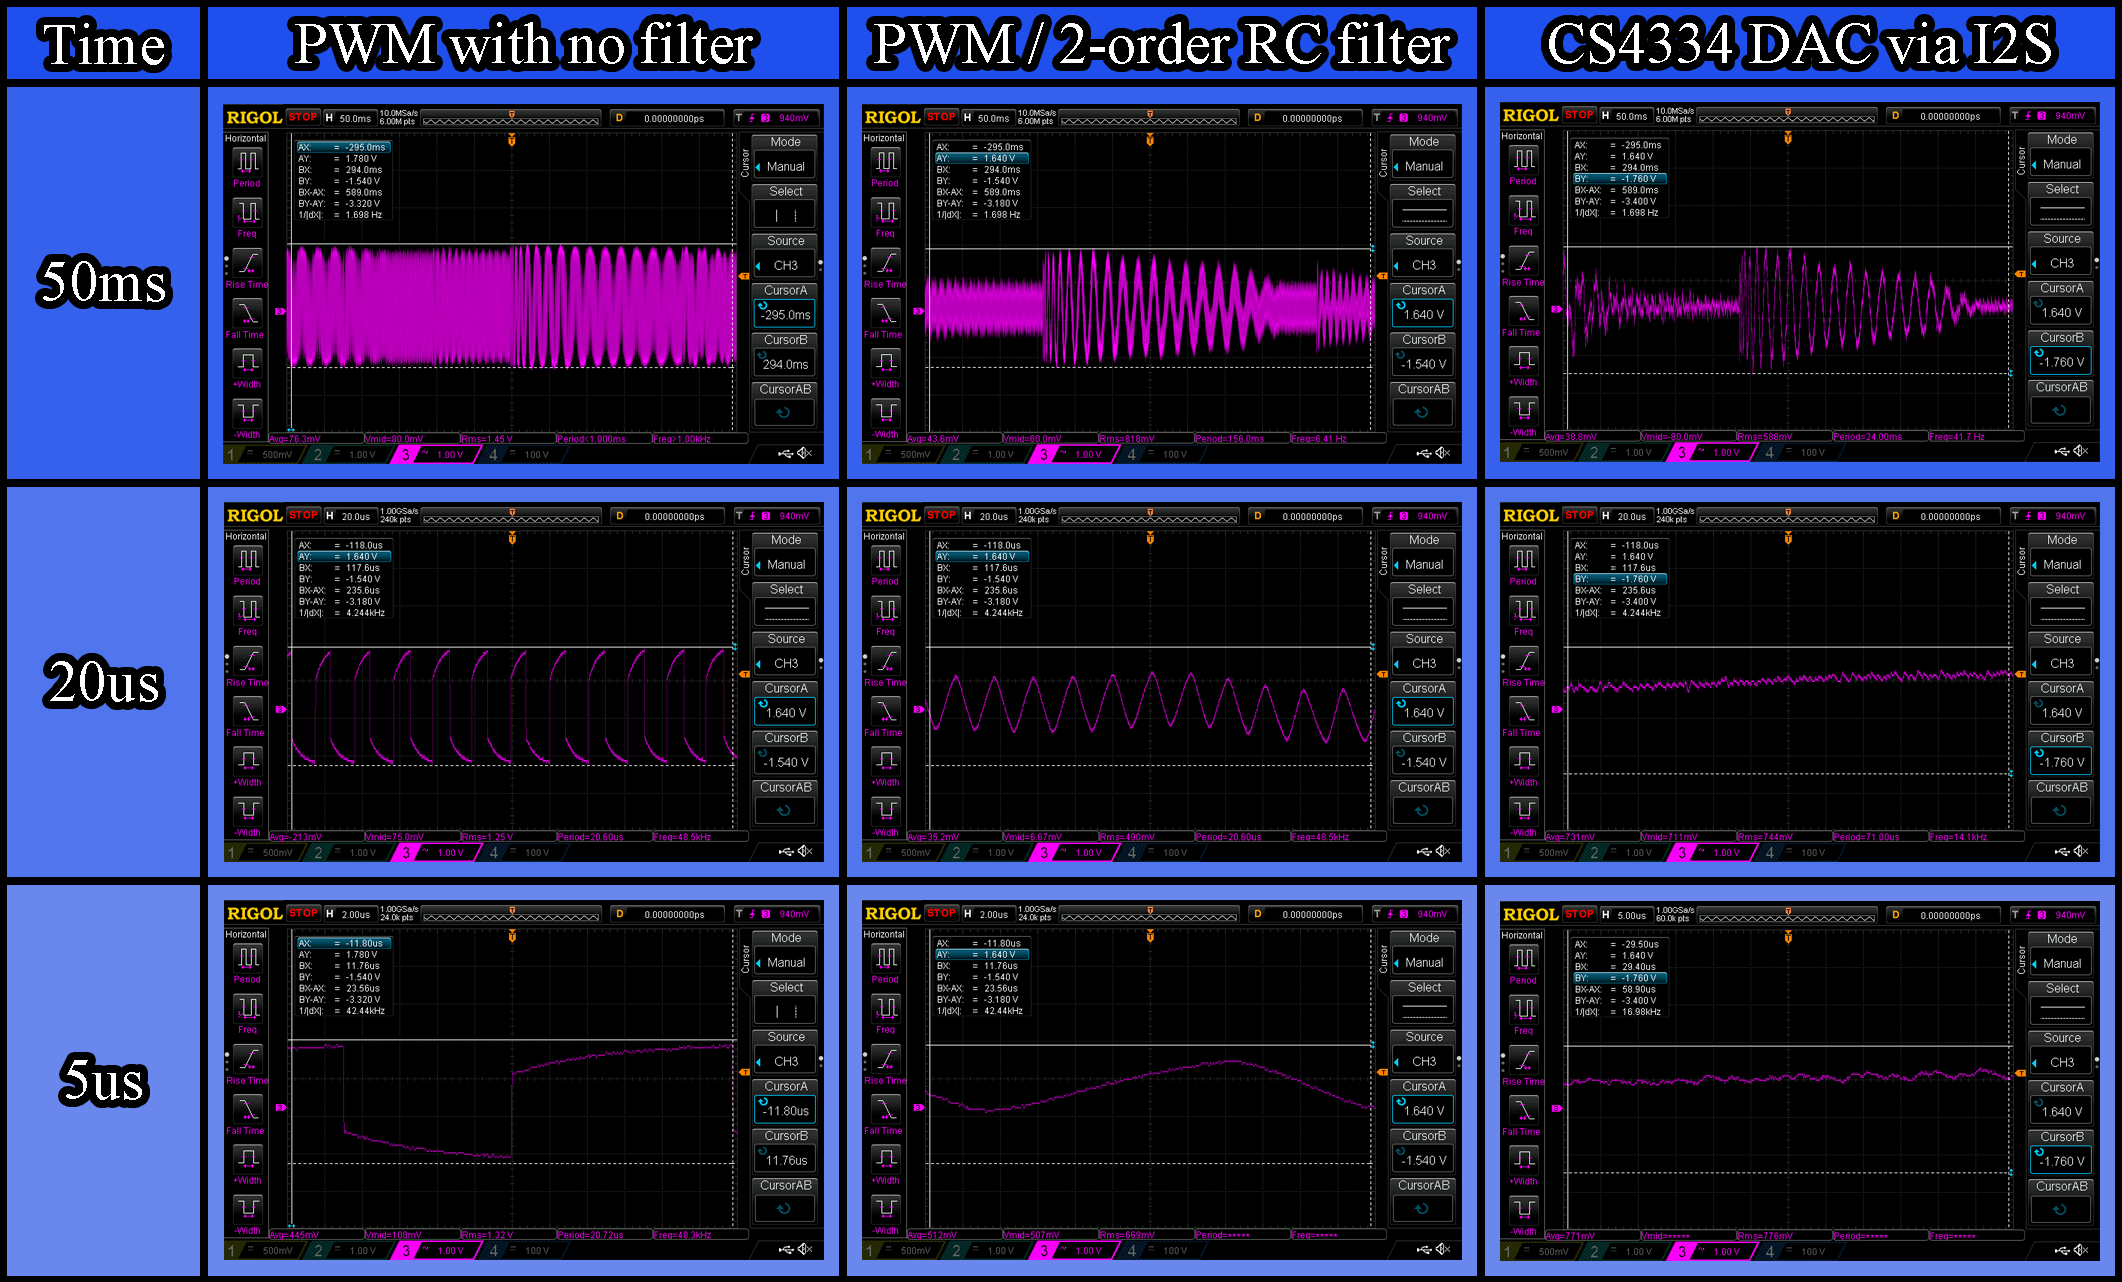
オーディオの世界では、レーザーディスクのPWMは「アナログ」と表現されることがある一方、DSDはデルタシグマ変調(PWMの派生方式)を使用しているにもかかわらず、純粋なデジタル方式とみなされている。その本質的な違いは、処理と復調の方法にある。レーザーディスクでは、パルス符号化を用いて情報が伝送され、量子化されることなく連続的にNビットワードに解釈される。一方、DSDでは、極めて高い周波数の1ビットストリームは帯域外ノイズを含むデジタルデータであり、フィルタリングと再構成を前提としているが、常にデジタル情報として扱われる。
言い換えれば、両者は「時間経過に伴うエネルギー変調」という考え方を共有しているが、使用状況や制約(量子化、同期、デジタル領域での処理)によって、レーザーディスクはアナログパルス符号化に位置づけられるのに対し、DSDはオーバーサンプリングとノイズモデリングに基づく高解像度デジタルフォーマットとなっている。
コントローラーとハードウェアを扱う際の学習とスキル
VRM、PWM、ADC/DAC、I/Oを扱うことは、単なる技術的な作業にとどまりません。計算論的思考力、問題モデル化能力、そして段階的に解決策を構築していく能力を養います。さらに、集団学習や新たなスキルの習得のためのコミュニティへの参加を促進します。
教育プロジェクトでは、学生は基本的なプログラミング構造(変数、ループ、条件分岐)から、センサー、マイクロコントローラー、アクチュエーターの操作まで、あらゆることを実践的に学びます。これには、PWM出力の使用(例えばサーボモーター)、シリアル通信、ハードウェアとソフトウェアの統合なども含まれます。
VRMとPWM(アナログ版とデジタル版の両方)を理解し、連続信号と離散信号の違いを把握することで、コンポーネントの選択、マーケティング上の謳い文句(位相数など)の解釈、そしてPC、Arduinoプロトタイプ、産業プラントなど、あらゆる環境において、より安定性、効率性、耐久性に優れたシステムを構築するための基準が得られます。
